最近对航拍很感兴趣。于是网上潜水,觉得搞个开源的玩玩应该不错。于是决定配置如下:
1,基本飞行器采用4轴
2,飞控器采用开源的openpilot的CC3D(http://www.openpilot.org/products/openpilot-coptercontrol-platform/)
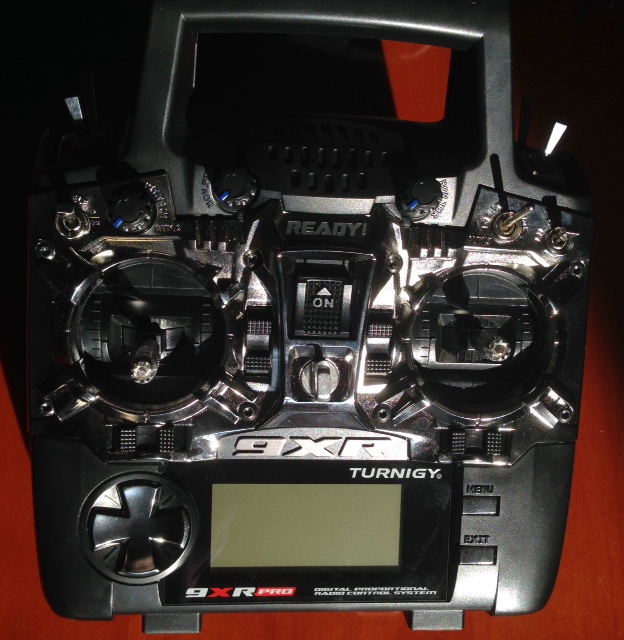
3,遥控器为 Turnigy 9XR PRO(http://www.hobbyking.com/hobbyking/store/__51442__Turnigy_9XR_PRO_Radio_Transmitter_Mode_2_without_module_.html)
4,无线模块采用433Mhz的长距离模块:OpenLRSng(http://openlrsng.org/)
5,图传,视频设备待定
计划飞行距离2公里以上,飞行时间为20分钟
首先解决飞行器。
采购:淘宝采购电机,马达控制,机架,控制器,电池,刷机线等。Hobbyking采购遥控器,无线模块。
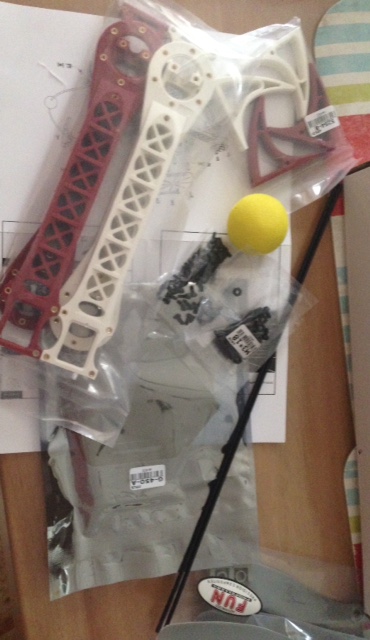
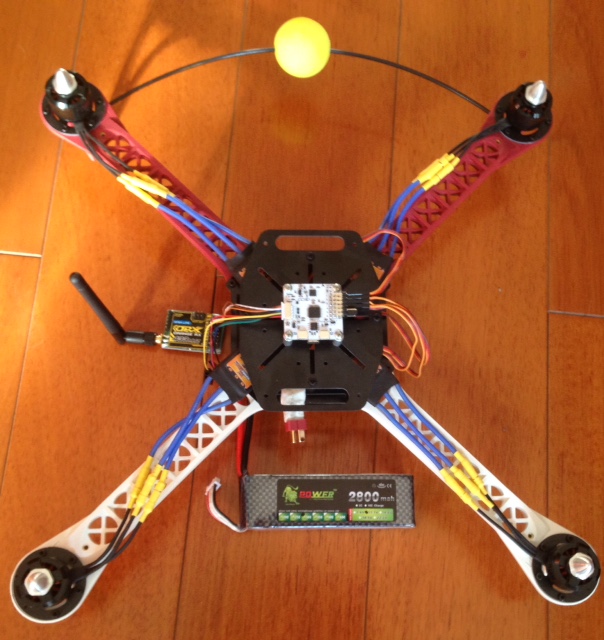
机架:450Q
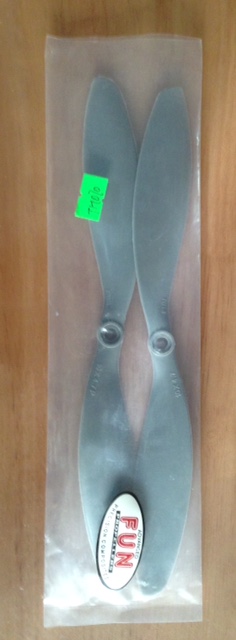
浆叶:1080
遥控器:9XR PRO
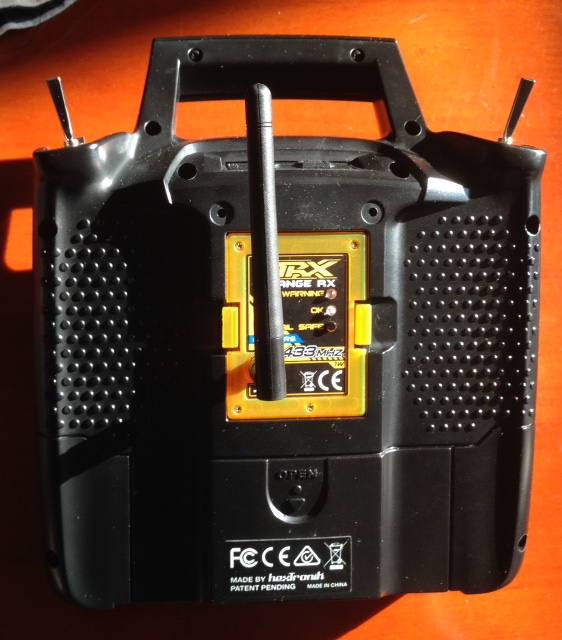
433无线发射模块:
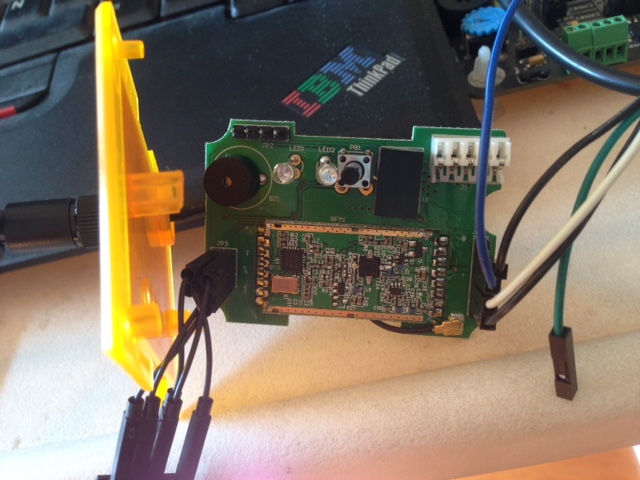
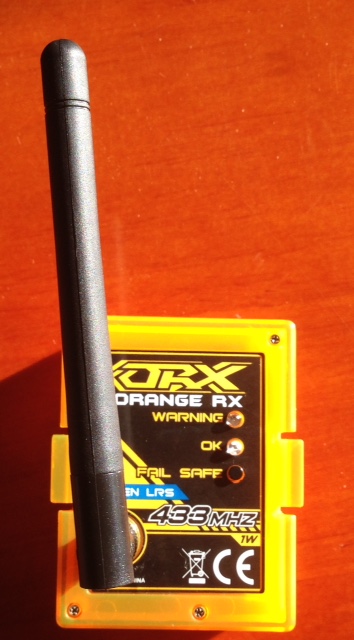
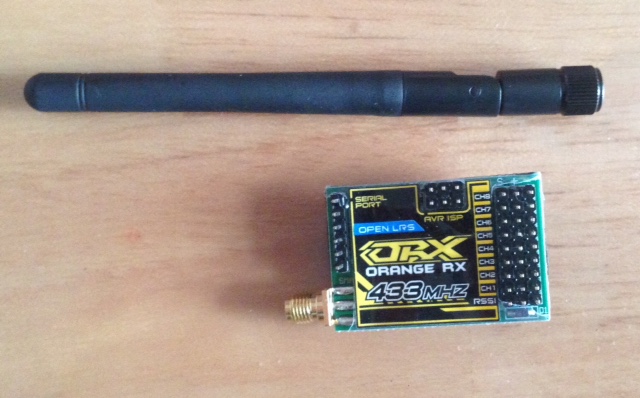
433接收模块:
整机:
软件更新:
飞控板的更新很顺利,用openpilot的GCS就搞定
遥控器的软件采用的是openTX,用openTX 伴侣软件也搞定,当然设置还是要研究的。
无线模块的更新就花了很长时间,按网上的指南用USB转TTL通过Chrome的configuration,因为我的笔记本有232口想省去USB~TTL,但死活也连不上电脑。后来只能买一个FT232 ,并联上DTR信号才搞定。教训呀,一个也不能省。
对于新的板子,处理器要烧bootloader才可以使用openLRSng configurator进行编程和设置。一般有三种方法,但都需要一个编程器,并用SPI接口连接到新到板子上,注意电源3.3v的:
- progisp, 这种方法要对不同的处理器设置熔丝(efuse),还要读数据手册,没有用这个方法。有兴趣的话,可以在网上搜一下,有很多说明,这里就不叙述了。
- arvdude 命令行,但也需要设置许多的参数,曾经在windows下用过,忘了记录。这里也就不叙述了。
- arduino ide,板子一定要选择Arduino Pro or Pro Mini,处理器选ATMega328,选择正确的编程器,burn bootloader即可。
烧好bootloader后就可以用openLRSng configurator进行刷固件和设置了。
今天又买了个模拟器,为了避免摔机先玩玩模拟器楼。等模拟器。。。。记于2014,12月8号
术语:
···遥控器的常用操作手法:日本手、美国手、其他手、····日本手:右手摇杆上下——油门(throttle),右手摇杆左右——副翼,左手摇杆上下——升降,左手摇杆左右——方向舵(Rudder)。
····美国手:左手摇杆上下——油门(throttle),左右摇杆左右——方向舵(Rudder),右手摇杆上下——升降,右手摇杆左右——副翼。
····其他手:非以上两类都可以归类于此,属于剑走偏锋,暂不作介绍。
Antenna—-天线
发射机及接收机皆有天线,使用时应把发射机天线完全拉出,以利传送讯号。接收机之天线要利用树脂管子由机首延伸出机外,不可将接收机天线裁短或卷成一团,以免减少接收距离。
Aileron—–副翼 控制直升机左右倾斜的方向。
Aux——辅助的 英文auxiliary的缩写。
五动以上的接收机,其第六以上的频道名称会以Aux 1、Aux 2来命名。
ATV—–行程量 伺服机的左右最大转动角度。一般而言ATV为100%时,伺服机约可转动50°,120%时约可转动60°。
Carburetor—–化油器 控制进气口的节气阀开口大小,调节燃油与空气的混合比。
Channel—-频道 频道的解释有两种,一为发射机与接收机所使用的无线电波频率,国内目前只开放72MHz波段为飞行器合法频道。二为发射机与接收机所能控制的动作数。
Crystal—–晶体 石英振荡器,用来控制发射机与接收机之无线电波频率。
Dual rate—-大小动作比例 控制摇杆与伺服机行程量的比例,设定为100%时,摇杆打满舵,伺服机移动总行程量的100%;设为70%时,摇杆打满舵,伺服机只移动总行程量的70%。
Elevator–升降舵 控制直升机前进後退的方向。
Fail-Safe–失控保护 遇到电波干扰时会自动锁定伺服机,只有采用PCM编码的遥控设备才具备此功能。
Gear—–起落架 控制机轮的收放。
Ground Effect—地面效应 当机体接近地面时,主旋翼与地面间会产生一股上升的浮力,类似乱流,使机体较不稳定。典型的地面效应其有效高度约等於主旋翼旋转面的直径长度。
Gyro—-陀螺仪 能侦测机体以主轴为中心点的自转角速度,并自动修正,保持方向舵的稳定,是方向舵的安定装置。有机械式、压电式及机头锁定式三种。
Hunting—-追踪现象 若陀螺仪的感度设得太大,当直升机在高速飞行时机尾会产生左右摇摆的现象。解决的方法是降低陀螺仪的感度。
Idle mixture—副油针 又称低速油针,控制引擎低速运转时的油气混合比。
Needle valve–主油针 又称高速油针,控制引擎中、高速运转时的油气混合比。
Ni-Cd battery–镍镉电池 可充电式电池,每个单体的电压为1.2V,由数个单体串接成为电池组。发射机用9.6V,接收机用4.8V。镍镉电池的优点是容量大,可提供稳定的电流,缺点是有记忆效应及放电截止电压。
Pitch—螺距 旋翼回转平面与翼片翼弦线前缘与後缘连接而成的假想直线所成的夹角。必须用螺距规(Pitch gauge)来测量。
Receiver—接收机 接收由发射机送出之电波讯号,并转换为控制伺服机之讯号。依编码方式不同可分为AM、FM(PPM)与PCM。
Revolution Mixing—上下跟轴 主旋翼以顺时针方向旋转的直升机,机体会产生逆时针方向旋转的扭力,必须藉由尾旋翼产生的作用力来抵消。当主旋翼的转速或螺距改变时(意指拨动油门摇杆),其产生的扭力大小也会跟著改变,因此必须同时改变尾旋翼的螺距,使其产生的作用力与主旋翼产生的扭力刚好可以互相抵消。一般的陀螺仪并不足以修正此变化量(锁定式的陀螺仪除外),必须藉由尾舵与螺距作混控来补正。
Rudder–方向舵(尾舵) 控制直升机左右旋转的方向。
Servo—伺服机 由无核心马达所构成,可依据接收机发出的指令,转动至定点的位置,是各个舵面的动力来源。伺服机的规格主要是扭力与速度,扭力的单位是sec/60°,意指摆臂长度1公分处所能吊起的物重。速度的单位是秒/60°,意指转动60°所需要的秒数。
Sub-trim—-辅助微调 调整伺服机的中立点位置,由遥控器内部的程式设定。
Throttle—油门 控制化油器的节气阀开口大小,进而控制引擎的转速。
Transmitter—发射机 俗称遥控器,发射无线电波之控制讯号给接收机。依编码方式不同可分为AM(Amplitude Modulation)、FM(Frequency Modulation)与PCM(Pulse Code Modulation)。AM容易被干扰,一般使用於低价位之遥控器,FM无失控保护装置。发射机与接收机须使用相同的无线电波频率及编码方式。
Trim—微调 调整伺服机的中立点位置,由遥控器面板上的滑动开关控制!
一. 直升机
1.连接各通道舵机
CH1—方向(陀螺仪) CH5—陀螺仪感度
CH2—升降 CH6—螺距
CH3—油门(或电子调速器) CH7—AUX1辅助功能1
CH4—副翼 CH8—AUX2辅助功能2
No Comments