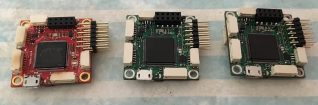
好长时间没有再作飞控了。实际上前年年初就已经请人做了两个小巧的PCB版。一款是完全兼容Quanton的电路图,更正了电压采集的错误,采用一块MCU子卡的方式缩小在30*30的PCB板上。另一款是用上次用STM32F4Discovery 测试了9轴MPU9250传感器。但总的感觉还是缺乏延展性。
开源飞控从Openpilot到Taulabs,dRonin,做了一些尝试和实验(参见以前的笔记),虽然系统比较简单用户化系统比较容易,但总的感觉是地面站还不是很完善。最近一直比较感兴趣linux的开源无人机项目,dronecode。dornecode使用的是APM&PX4的flight stack,真正大量使用的还是基于小的RTOS base在STM32处理器上,真正在linux下跑的只有PXFMINI,NAVIO和Qualcomm的 Snapdragon Flight,而在Qualcomm Snapdragon Flight上flight stack实际上跑在DSP上并不在linux下,而linux下的应用主要完成图像处理和传送以及一些智能上的管理和应用。
基于STM32的飞控pixracer
Openpilot,Taulabs,dRonin都是基于STM32的,还有就是Pixhawk,Pixracer。考虑到体积我还是比较喜欢Pixracer,比较我以前用过的Taulabs感觉PX4的flight stack要比Taulabs在飞行中的体验要更稳定一些。最主要的是PX4有QGroundControl的跨平台地面站
Pixracer
相比较我认为Pixracer有以下特点:
- 体积小
- 具有双加速/陀螺传感器(MPU9250,ICM-20608)
- 带有温度补偿的Honeywell HMC5983磁力传感器
- MS5611气压传感器
- 支持ESP8266wifi模块
软件安装
虽然pixracer可以安装px4和APM的飞控软件,但考虑到APM是基于Arduino的软件发展而来,而px4是基于pixhawk发展而来,可以说是pixracer的原生软件,特别是地面站软件QGC也是原生支持,所以就自然选择px4了。
软件安装比较顺利,启动QGC,usb插入pixracer,选择更新软件就可以顺利安装最新的px4的软件了。pixracer除了GPS端口还有两个串口,可以用来数传和mavlink,还有一个EP8266wifi接口,直接连接EP8266实现通过wifi与地面站连接。
EP8266的软件安装
参见:https://pixhawk.org/peripherals/8266
目前最新的软件版本是1.1.1
安装好后插入pixracer的EP8266的插座中(注意方向,EP8266是8pin,而pixracer是10pin)。通电后就可以用wifi连到PixRacer,密码是pixracer连上后就可以在QGC上进行操作了。很方便!
树莓派0作为计算模块的配置
当然除了EP8266也可以用树莓完成同样的事情,同时还可以解决图传的问题。
通过树莓上的232口与pixracer的一个maxlink232(57.6k波特率)口相连,树莓上安装maxproxy和gstreamer1.0的软件,推荐安装dronekit工具。通过该工具可以编制python小程序可实现自主飞行。
在树梅派0上运行mavproxy会占用很大的cpu资源,同时运行gstreamer显得有些力不从心。特意在网上找到了简化的mavproxy:http://diydrones.com/forum/topics/how-to-reduce-cpu-usage-of-mavproxy?xg_source=activity
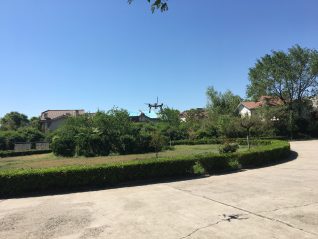
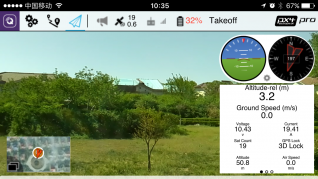
试飞的图片,QGC是在iphone上的(一张是手机拍的;另一张是手机上的截屏):
No Comments